
厘米级后面跟着百万分之一:精度随基线发散时验收怎么写|洹拓科技
一、两档上限不是同一种数学形态
车辆定位终端这类系统通常按端、管、云三层来搭:端侧做卫星定位接收与惯性测量单元的融合,管侧做上报通道的容灾,云侧把定位结果变成业务事件。精度指标写在端侧,但验收判据要在三层同时成立才有意义。
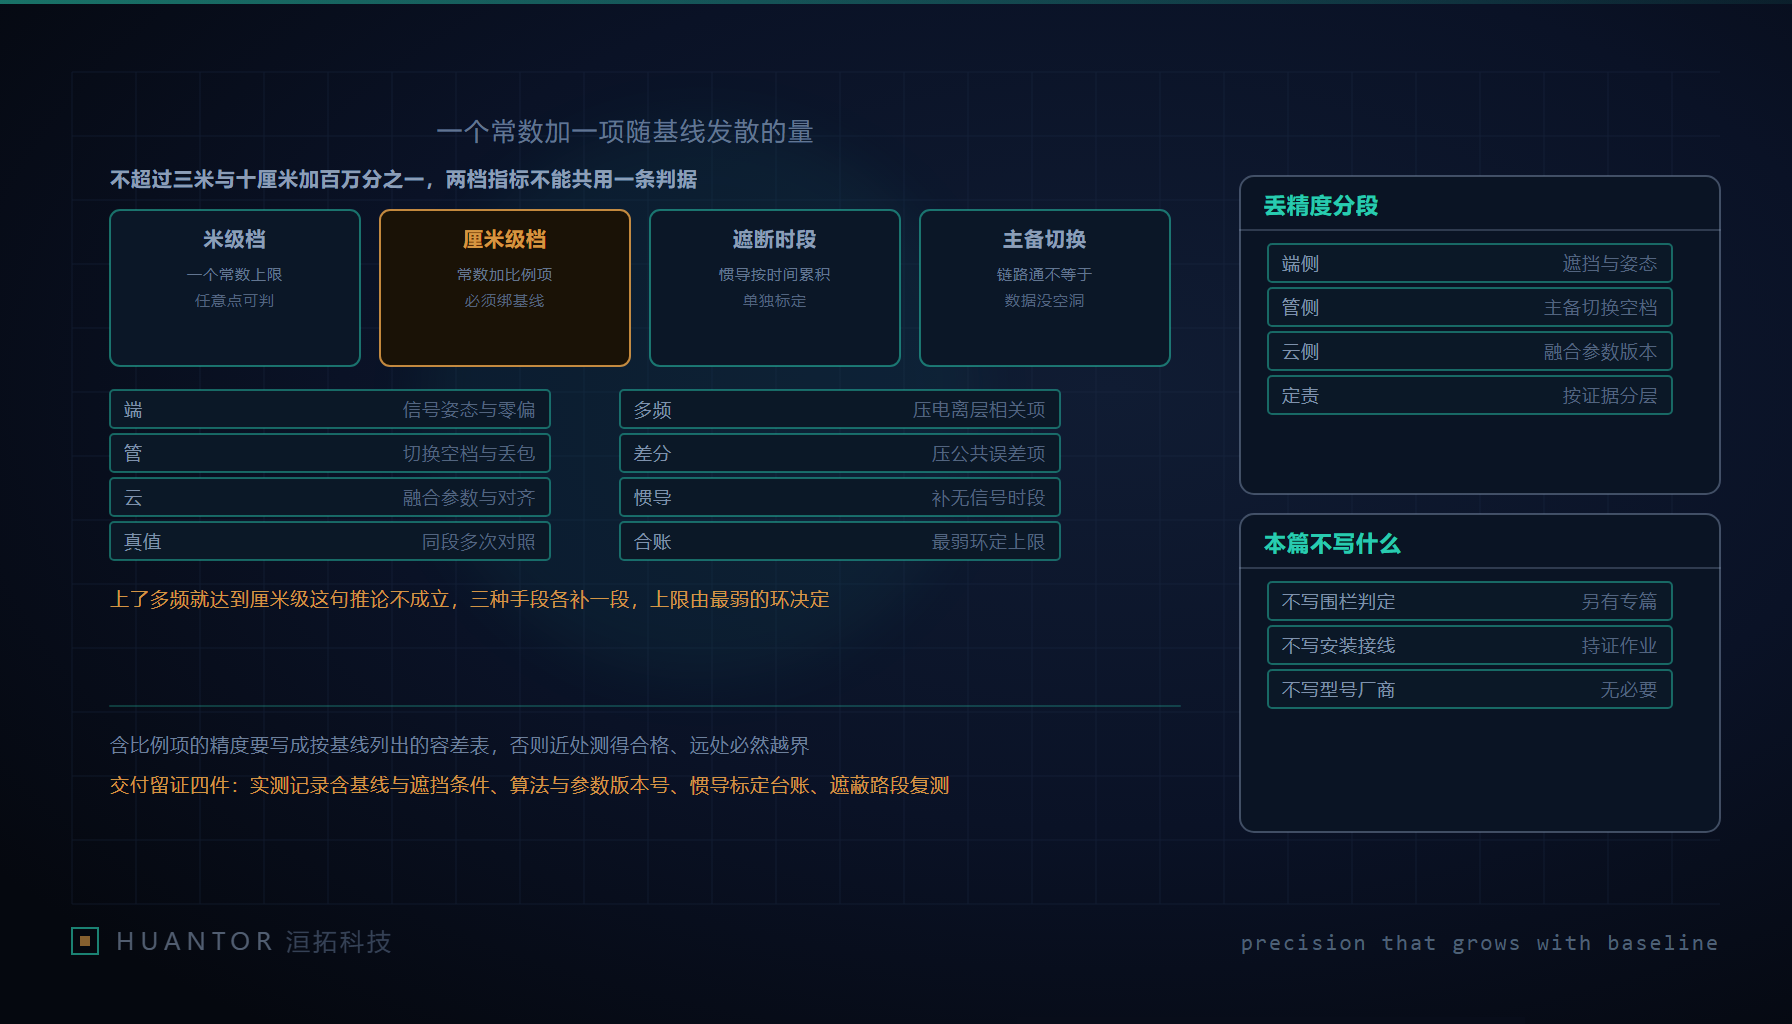
指标本身给出两档量化表达。一档是米级,写成不超过 3m;另一档是厘米级,写成不超过 10cm 加 1ppm。看起来只是精度高低之差,实际是两种数学形态之差:前一项是常数上限,后一项是常数加上一个随基线长度按比例发散的项。
这个差别直接决定合格怎么判。常数上限可以在任意点位判,测到就在范围内,与测试点离参考点多远无关。含比例项的上限必须绑定基线条件:同一台设备,在近距离上测得合格,推到远距离就必然越界,因为允许值本身在长大。把它翻译成可判的表格,就是按典型基线长度把比例项逐级计入常数项。
| 基线长度 | 比例项贡献 | 允许上限 | 判据性质 |
|---|---|---|---|
| 一千米 | 一毫米 | 约 10.1cm | 比例项远小于常数项,此时近似退化为常数判据 |
| 五千米 | 五毫米 | 约 10.5cm | 仍由常数项主导 |
| 十千米 | 一厘米 | 约 11cm | 比例项开始可见 |
| 二十千米 | 二厘米 | 约 12cm | 需要显式记录基线才能复核 |
| 五十千米 | 五厘米 | 约 15cm | 比例项已达常数项一半 |
于是验收条款不能只写“水平位置误差不超过 10cm 加 1ppm”。条款要写成一句能被独立复算的话:在基线不超过若干千米的条件下,误差不超过该基线对应的允许上限,并附上面这张容差表作为判据的一部分;每个测试点要记录其基线长度、观测条件与所用参考链路。少了基线这一列,这张表就无法判,双方只能各说各话。
也要说清它在什么条件下退化回常数项。基线很短,或者公共误差已经被差分链路消得足够干净时,比例项的贡献远小于常数项,实际判据就由常数那一项决定。反过来,把近距离测得的结果当作整段的水平,是这类验收最常见的失真来源。选哪一档也不取决于指标好不好看,而取决于业务判据要区分的最小距离:需要靠位置分辨两个目标是否已经贴得很近的场景,米级档本身就不够;只关心车辆大致落在哪个路段,米级档已经够用。本篇不作任何一类项目应当采用厘米级的规范性结论。
二、精度是在哪一段丢的
端、管、云三段各自会丢精度,表现形态与证据对象并不相同。只看云侧给出的那条结论,无法定责,也无法把问题修在正确的段上。
| 段 | 典型丢失原因 | 对应的证据对象 |
|---|---|---|
| 端 | 遮挡、多路径反射、天线姿态与安装朝向带来的观测质量下降、惯导零偏随时间漂移 | 原始观测量与其质量指标,按时刻留存 |
| 管 | 上报丢包与乱序、主备通道切换期间的空档 | 通道切换记录、报文时序与缺段清单 |
| 云 | 融合算法版本变更、时间对齐方式、坐标系与投影参数不一致 | 融合中间量、事件时间戳与版本记录 |
三段的判读顺序应当是从证据链的最上游往下游走:先用原始观测判断端侧是否本来就没有可用解,再用融合中间量看融合环节在同样观测下输出了什么,最后才看事件时间戳层面呈现的结果。这个顺序反过来的话,云侧一条“越界”的结论会把端侧遮挡与参数配置错误归成同一类。坐标与投影的问题尤其要在云侧留版本证据,参数换过一次而不记录,历史数据整段都会变得无法复核。
三、惯导接管的是时间边界
无信号路段靠惯导续接,这是这类方案的必要设计,但它的误差随时间累积,不随距离累积。这两件事必须分开:卫星定位链路的比例项按基线长度放大,惯导的误差按遮断时长放大。也就是说,在惯导接管的那段里,10cm 加 1ppm 这个空间基线模型并不适用,用它去解释惯导段的偏移会得出错的结论。
因此“可容忍的遮断时长”是一个需要单独标定、单独验收的量,不能从精度档位里推出来。标定的最小实验设计只规定对照条件与比较对象:固定同一段路,取长短不同的遮断时段作为对照组,比较融合输出与该段的参考真值,把偏移随时长的增长记录成表,并给出达到判据上限的时长。具体怎么取这一段、怎么安排采集,属于现场作业范围,本篇不作规定。这张表要按路段存档,因为同一台设备在不同路段的续接表现并不相同。
只在开阔路段做验收,得出的一定是最好看的那组数。开阔段测不到惯导漂移,也测不到多路径造成的假精度,交付时留下的问题会集中在隧道、高架下、连续建筑群与长直挡板这些位置。还要划清一条边界:天线与供电的安装、实路数据采集这类现场作业由持证人员在完成安全措施之后进行,本文的判据与标定方法不替代作业规程。
四、三种手段各补一段
方案里常见三种手段,它们压的是链路中不同的误差来源,不互相替代。多频接收主要压与电离层相关的误差;参考站差分链路主要压一段范围内的公共误差;惯导补的是根本收不到信号的时段。三种手段各补一段,合起来才是那条精度线。
由此,“上了多频就达到厘米级”这类推论不成立。多频解决不了遮挡,也解决不了参考站链路断开时公共误差重新出现的问题;差分能把公共误差压下去,但它的效果随基线变长而衰减,这正是比例项的来源;惯导能让轨迹在隧道里不断,但它给的是连续性而不是绝对精度。
组合方案里最弱的环,通常不在接收端,而在两处的可用性上:参考站链路的连续性,以及惯导必须接管的时长。链路一断,公共误差回来;遮蔽一长,漂移累积。验收与运维的注意力应当放在这两个可观测的时长上,而不是放在设备标称的那一项。
五、主备双通道:兜链路与兜数据是两件事
管侧采用双网际协议地址容灾上传,即单台终端具备主备两条上报通道。这里要区分两个判定:链路是否切换成功,与数据是否连续。
切换成功不等于数据连续。常见形态恰恰是切换本身报告成功,而切换前后留下一段空洞:旧通道停止发送的时刻与新通道开始发送的时刻之间有间隙,这段数据既没丢在链路里也没丢在存储里,它根本没有被发出来。所以只统计切换次数与切换时延,得到的是“兜链路”的度量;要判断是否兜住了数据,得看缺段时长与补传完成率这两个量。
两者的取数对象也不同。链路侧看切换事件、切换耗时与在通道上的连通性读数;数据侧看每个终端按设备与时间轴展开的缺段清单,以及缺段后来是否补齐。补传的数据必须带原始采集时间,只带补传时刻,两个时间就会在云侧混成一个,后续所有按时序的判定都失去依据。补传完成率要按窗口统计,不能按累计值报喜;累计数只说明历史补上了,不说明现在这条链路健康。
六、下游事件的字段与四件留证
云侧把定位数据做成事件化处置:电子围栏、多通道报警、围栏联动自动考勤这几类。区域归属本身的判定逻辑站内已有专篇,这里只谈它对精度指标的三个下游要求。第一,围栏的分级语义(安全、警示、危险三级)要在数据模型里是一等字段,而不是拼在报警文案里的字符串;文案改了,等级判定就跟着漂移。第二,报警要区分进入与离开两个方向,两者的阈值与延迟时间本来就不同,用同一个阈值判进出,抖动边界上会同时出现漏报与重复报警。第三,每次判定要能给出可追溯的内或外结论,包括它依据的是哪个时刻的位置解与哪个精度的输入;精度档位与遮挡状态要一并落到事件记录里,否则事后无法解释这条事件为何触发。
交付与运维阶段,四件留证要写成验收清单,而不是“承诺达标”这句话。
- 精度实测记录:逐点记录基线长度、天气与遮挡条件、对应时段的观测质量,并允许按第一节的容差表复核。
- 融合算法与参数版本号:每一次算法或参数改动都留版本,事件记录能回指到产生它的版本。
- 惯导标定台账:按路段记录可容忍遮断时长的标定结果与标定条件。
- 按季度做的遮蔽路段复测:固定同一段路、同一条件对照,观察漂移是否随器件老化增长。
这四件材料齐了,精度才是一个可辩护的结论。在洹拓承接的这类项目里,验收会上真正起作用的从来不是标称指标,而是“这一条读数能否由对方用同样的原始数据复算出来”:能复算,指标形态的争议就没了;不能复算,两档精度写成一档还是两档都没有意义。