
不靠长程记忆也能重建:边拍边建丢的是哪一部分精度|洹拓科技
一、先弄清长程记忆原本在承担哪三件事
据公开报道,一款流式三维重建模型宣称无需长程记忆,仅凭连续的十几帧局部画面即可实时重建上万帧规模的场景,实现边拍边建;其路线被描述为“局部位姿预测加残差优化”,与传统流式方案依赖长程记忆锚点不同。十几帧输入对应上万帧输出,这组量级对照只作背景,不是本篇判据。要评估这类系统,先要弄清被拿掉的东西原本在干什么。
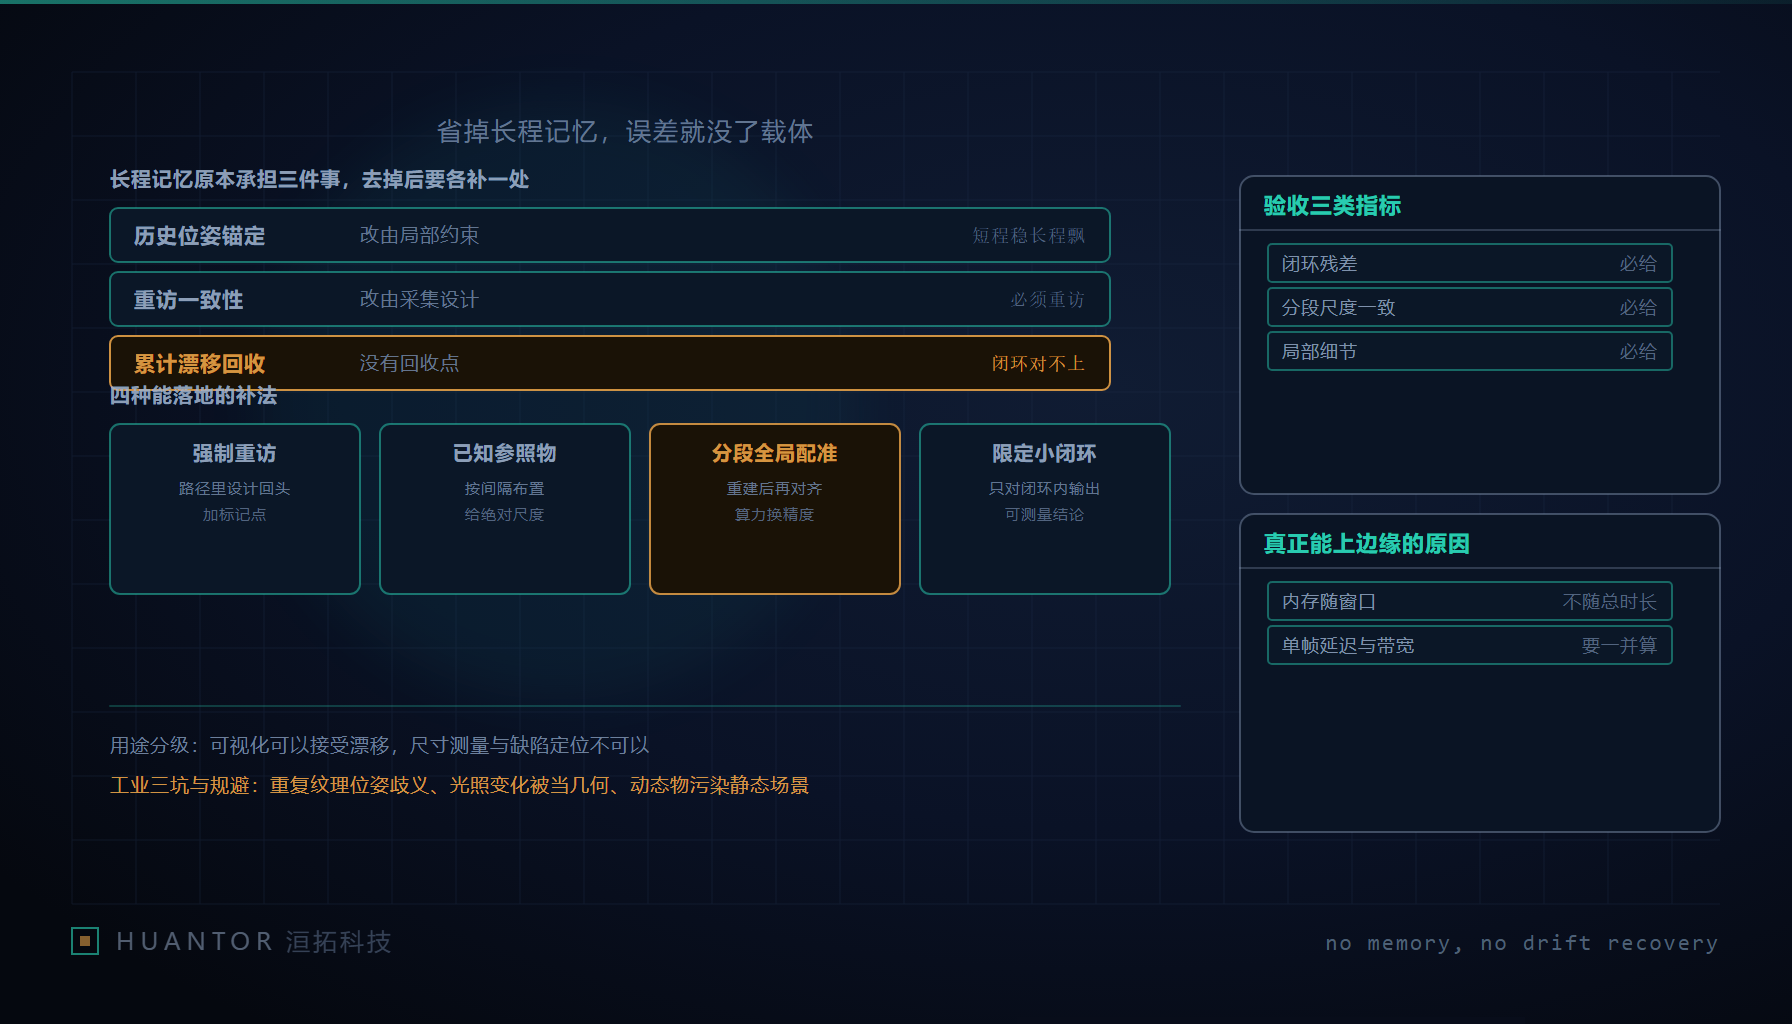
第一件是历史位姿的锚定。长程记忆让当前帧与很久以前的观测处于同一坐标系下比较;去掉之后,位姿靠相邻帧递推,锚点从全局退到窗口内,补偿要挪到采集端的标记点和参照物上。第二件是重访一致性。同一个位置先后两次被拍到,记忆把两次观测对齐成同一份几何;去掉之后,这种对齐没有载体,要补一个显式的配准环节。第三件是累计漂移的回收。误差一路累积,靠远距离回环把整条轨迹拉回一次;去掉之后漂移无处回收,只能靠外部约束截断。三件事的补偿位置都不在模型内部,这决定了它是采集流程问题而不是算法调参问题。也不要指望在模型端把记忆悄悄加回来:把历史观测全部留在常驻状态里,内存占用就重新和总时长挂钩,等于绕回流式方案当初要回避的那笔账。这条路线的成立,前提就是承认全局信息必须从外部进场。
二、为什么局部保得住、全局会漂
局部位姿预测加残差优化,在窗口内其实把能用的几何证据都用满了:相邻帧基线短、重叠大、特征对得上,残差优化收敛快,所以单段局部细节往往不差。问题出在窗口之外。远距离的观测互不共享任何状态,模型没有机制把“此刻推算出的当前位置”拉回“很久以前直接观测到的那个位置”。现场表现非常具体:绕场一周回到原点,重建结果和最初建的那段对不上;同一个一米长的构件,在开头一段和结尾一段里量出来的长度不一样。
一句话概括:局部精度是挣来的,全局精度原本靠记忆存着,现在没了存放处。所谓“误差怎么不漂”,诚实的答案是它一定会漂,工程要管的是漂在哪里、漂多大、漂了之后哪部分结论还站得住。
三、四种可落地的补法
我们的处置原则是在采集端设计重访,而不是指望模型端补记忆。四种做法按投入排序。
- 采集流程强制重访路径与标记点:把“沿路线走回头路”“在起止点各留一次静止观测”写进作业指导书,重访段就是天然的配准机会。
- 按固定间隔布设已知参照物:带编码的标记点或已知尺寸的参照块,给每段重建提供公共刻度,参照物的位置信息要与画面一并采集留存。
- 分段重建后做全局配准:接受单段内部自洽,段间用重叠区域或控制点统一求解,把一次全局问题拆成多次局部问题。
- 按回环范围限制输出用途:只允许在小范围闭合区域内输出可用于测量的结果,超出范围的片段只作展示与导航用途,用途限制直接标在成果上。
四种做法的共同点是都要写进作业指导书并有人监督执行,而不是留在技术方案里。重访不是“有空走回去”,要规定重访比例与路线;参照物间距按场景尺寸和测量精度要求定,布设位置进采集记录;全局配准的容差与失败段的重采规则先约定,避免交付前临时拍板。没有作业规程约束的补法,第一周执行、第二周就形同虚设。
四、用途分级与验收三类指标
不同用途对误差的容忍完全不同,验收指标必须按用途给,不能只出一张“重建成功”的判定。
| 用途 | 对全局漂移的容忍 | 可出的结论等级 |
|---|---|---|
| 可视化与巡检展示 | 可接受漂移 | 仅供参考,不给量值 |
| 尺寸测量 | 不可接受 | 须有已知参照,给可复核量 |
| 缺陷定位 | 不可接受 | 定位与复拍证据绑定 |
三类指标对应写进验收表。回环残差:绕场回原点后两段几何的错位量,按场景类型给容差;分段尺度一致性:同一参照物在不同段内测值之差,这是测量用途的生死线;单帧局部细节:边缘与凹凸的还原程度,用标准试块抽检。容差的定法是自下而上:先问这项工序在乎的最小尺寸差是多少,从它反推可接受上限,再给回环残差留安全余量,而不是抄一个通用百分比当红线。测量类结论必须给出可复核的量——参照物是什么、布在哪、当次测值多少,评审的人拿这组信息能独立复算,验收才算完整。可视化用途则允许明确降级,图上标注“位置为参考,未做全局校正”,比含混的全家福式效果图诚实得多。
五、内存与延迟的账:它为什么能上边缘设备
窗口制带来的真正红利是显存与内存占用和窗口长度相关,而与拍摄总时长无关。上万帧的场,常驻状态只装得下十几帧的量,这是这类方案能进手持终端和边缘设备的原因,也是它对传统方案最有说服力的差异点。
账要重算三处。单帧延迟预算:采集、推理、显示必须在每一帧内完成,超预算的表现不是卡一下,是窗口错位、下一段精度直接掉。传输带宽:端侧推理还是回传后算,决定了链路选型,回传方案要按最坏网络而非平均带宽设计。采集冗余:是否同步保存原始画面供事后重处理。流式只留结果最省资源,但一旦全局配准要返工,没留原始数据就只能重走一遍现场。我们的建议是工业场景默认留存原始帧,存储成本远低于重采成本。这几笔账对交付方式也有直接影响:实时建图能力、事后配准能力、测量级成果出具,是三档不同的承诺,混在一条“实时三维重建”的服务里报价,验收时就会把不该吃的风险吃进来。
六、三个现场坑与客户话术的边界
工业落地常见的坑有三个,各给一条现场规避办法。重复纹理区域的位姿歧义:冲孔板、阵列孔位这类规则表面,局部窗口分不清对上了哪一个重复单元,办法是在视野里加入非对称标记或故意打乱局部规则。光照变化被误当几何变化:残差里混着亮度差异时,优化会把它解释成形状变化,办法是固定光源或同步补光,并把光照残差单列为可疑项。动态物体污染静态场景:穿行的人员和叉车会被重建成“漂浮的墙”,而且同一台车经过两次,可能留下两面位置不同的“墙”,后续缺陷定位会把这两面墙本身当成变化报警。办法是分区采集、关键通道清场,或在配准环节把动态区域整体剔除。
对客户,洹拓的说法一直只有一句:这类系统适合快速看清,不适合直接量准,除非现场布了已知参照并且验收按第四节的指标走。它也不替代测绘设备——量测级的交付要有标定过的基准和可追溯的复算链,这两样都不在“边拍边建”的能力范围里。把话说到这个边界上,比演示时惊艳、交付时扯皮要划算得多。