
环境光把激光雷达照出误判,在光路上先压一层比在算法里调门限更省
一、误判分两类,环境光对这两类的作用并不对称
先把“误判”拆开。漏检是目标确实存在但没检出;误检是目标不存在却被检出。两类在各种文档里常被合写成“准确率”,一合写就再也讨论不下去了。
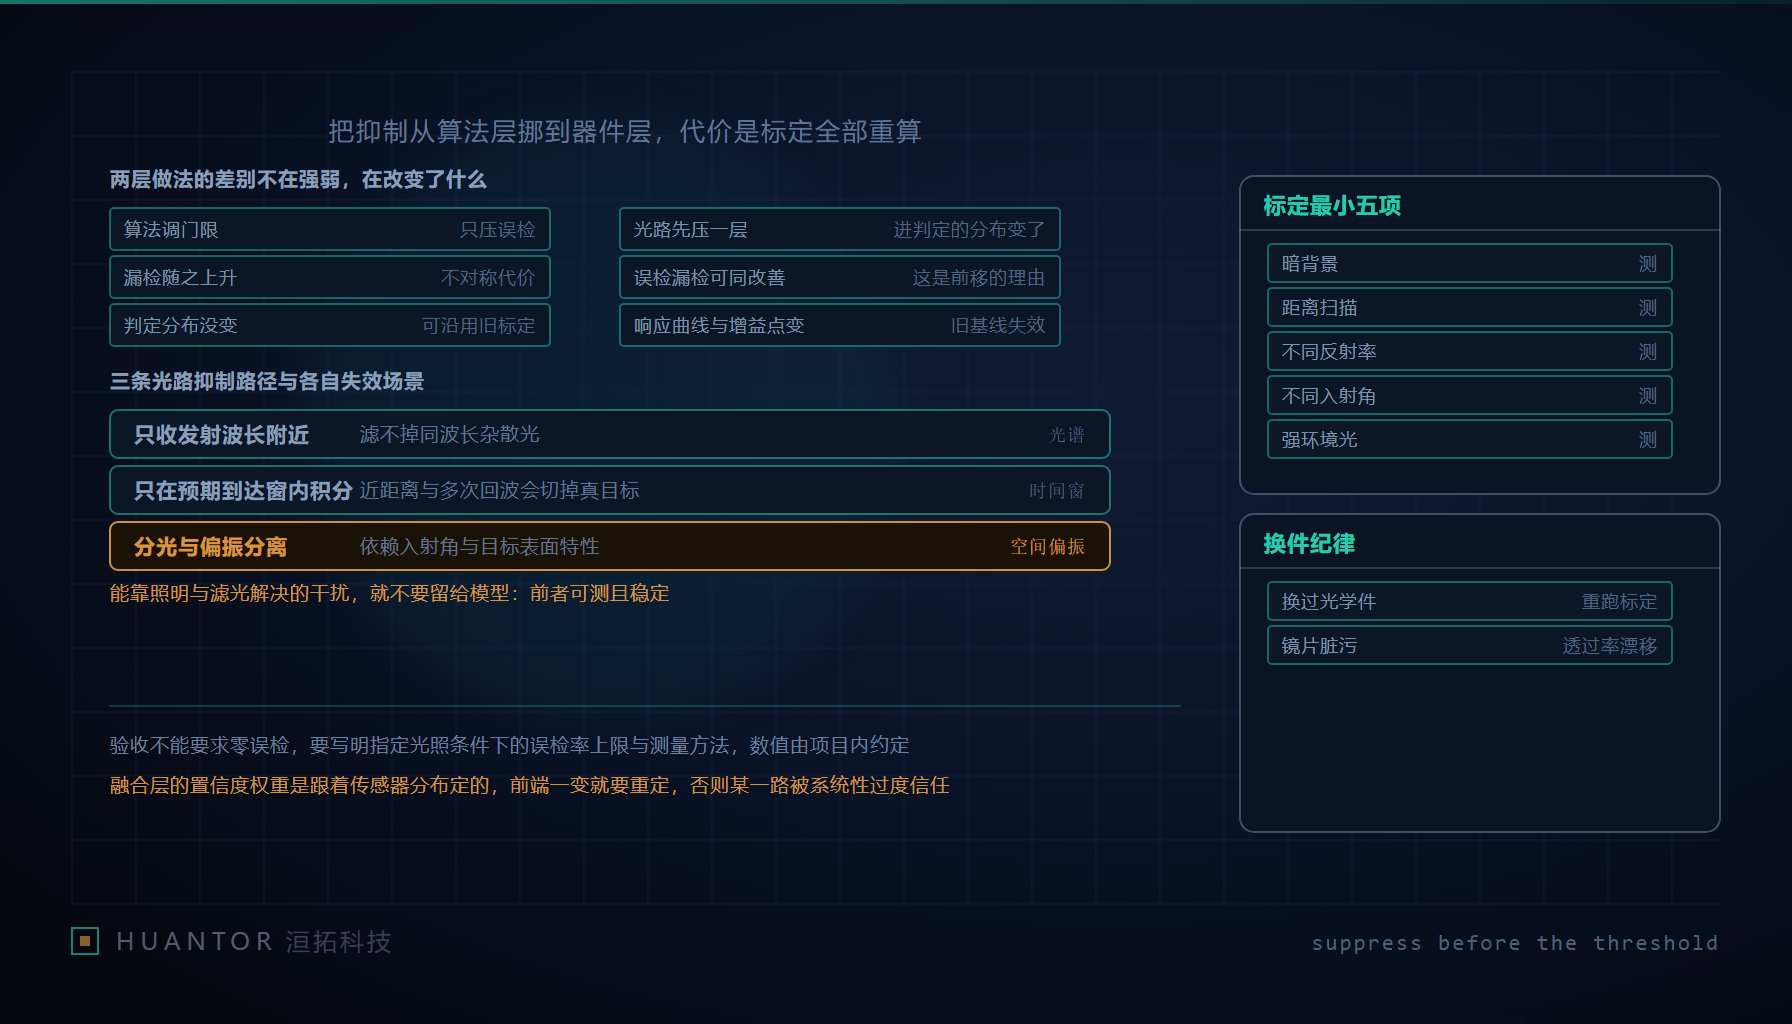
这两类在环境光干扰下的表现是不对称的。在算法侧加门限,把判定门槛抬高,误检会减少,但代价是弱回波那一段一起被切掉,漏检随之上升——本质是在同一条分布曲线上挪一个切点,两端此消彼长。而在光路上把环境光成分压掉,改变的是进入判定环节之前的数据分布本身:噪声成分的幅度范围整体下移,切点就不必挪那么高。这才是把抑制前移的真正理由,不是让算法省事,是让分布搬家。
公开的一份专利文本描述过一种器件层做法:接收器本体、分光部件与探测部件三部分,分光部件的入光端位于接收器的入射光路上,探测部件的入光端位于分光后的出射光路上;机理的说法是明显降低探测部件在目标光线到达之前被环境光线激发的概率,进而降低处理器把环境光误判为目标光的概率。我们只把它当作“抑制可以放在哪一层”的一个样本来读,不去断言任何厂商的产品已经用了它,也不复述任何标识信息。
还要把这件事和三类常被并列的问题分清。偏振光路那类问题问的是起偏与检偏两面片谁在前谁在后、光强比例怎么标定;外观缺陷检测里的判定基线问的是在什么条件下算合格;开关量传感器更换检测原理后问的是安装容差与误报怎么重治。本篇问的是第四件:干扰抑制从算法门限挪到光路器件之后,哪些既有标定必须推倒重做,以及多传感器融合的权重为什么会跟着漂。
二、光路上压干扰的三条路径,每条都有自己的失效场景
| 路径 | 抑制原理 | 什么时候不管用 |
|---|---|---|
| 光谱滤波 | 只让发射波长附近的成分通过 | 滤不掉同波长的杂散光;别的强光源恰好落在这个窄带里,照收不误 |
| 时间窗 | 只在预期到达时间附近积分 | 近距离目标与多次回波场景会把真回波切掉,窗收得越紧边界越容易丢 |
| 空间与偏振分离 | 按角度或偏振态把成分分到不同探测部件 | 强依赖入射角与目标表面特性,金属面、湿面与漫射面的偏振态差别很大 |
三条路径没有一条是“装上就永久有效”。选路的依据应该是现场主导干扰源的光谱位置、距离分布和目标表面类别这三项实测情况,而不是器件手册上的排序。多路并用时更要小心:两条路径都会改变响应分布,叠起来之后归因难度成倍上升。
三、加了一层光学前端,标定为什么必须重做
三个理由,一个比一个硬。第一,探测器响应曲线变了——透过率与波段形状被串进了响应链,同一束回波进来时的输出位置和原来不同。第二,增益工作点变了——为了让信号落在原来的动态范围里而调的增益,在新配置下不再是同一个工作点。第三,距离与强度的映射关系变了——那张贴在现场设备上的对应表整体失效。
所以这不是“精度稍微差一点”,而是分布整体平移,原来的标定基线在新配置下根本不成立。重做要跑的最小五组,每组都按“条件、采集对象、判定列”三列记录,不许只写一句“已测试”。
- 暗背景:遮光条件下采集若干采样周期的输出分布,判定列记录基线的漂移量与散布。
- 距离扫描:一组已知距离点由近及远逐点采集,判定列记录每个点的距离偏差序列。
- 不同目标反射率:低、中、高反射率的标称目标各配一组距离重复采集,判定列记录强度响应曲线族。
- 不同入射角:同一目标按角度序列旋转采集,判定列记录回波强度与有效距离随角度的变化。
- 强环境光:引入已知条件的外部光照,判定列记录误检的触发次数与出现的距离段。
前四组定的是“这只眼睛看得准不准”,第五组定的是“亮光下会不会看错”,缺第五组的话,后面所有现场问题都会被解释成“环境太复杂”。
四、阈值不能直接沿用,融合权重会跟着漂
阈值迁移的正确顺序是:先在新配置上用一组已知样本重新定出分布,再从分布定阈值;不要在改动后的光路上直接沿用旧阈值。旧阈值、新阈值与两者之间的转换关系要一起留存,出问题回看时能一眼分清当时生效的是哪一套。
多传感器融合会连带出问题。融合层的置信权重是跟着各路的置信分布定的;某一路换了光学前端,它的分布变了而权重没跟着改,就会出现某一路被系统性过度信任的情况。这种故障的表象通常不是报错,而是融合结果整体偏向某一路、或者在两路不一致时反复摇摆,归因难度比显式故障高得多。任何一路换过前端,融合权重要连同重定,依据是重标定之后的分布,不是之前的配置文件。
五、验收上限该写成什么样,成本该按什么口径比
“降低被环境光激发的概率”这句话里最容易被误读的就是“降低”。它降的是概率,不是消除。因此验收条款不能写成“不允许出现误检”,要写成一整组条件加一个上限:在指定光照条件、指定距离区间、指定目标表面与指定采样时长下,误检率的上限是多少、用什么方法测、样本怎么布置、测多久。上限的具体数值一律由项目内约定,不去引用外部标准里的通用推荐值——因为那个数字只有和这一整套取样方法同时成立时才有意义,换了测法就得重定。
成本的比较也要把口径摆对。器件层抑制把成本转成装配公差要求、清洁要求和一致性控制,这三笔都落在产线;算法层抑制把成本转成算力占用和验证工作量,落在开发与运维。两侧都别只看单个数字,按批量条件下的总成本与可复现性一起比。可复现性指的是同一批产品能不能给出同一份标定结论——量一大,这一项往往比单项物料更贵,因为它决定返工率。
六、验收要分四层出文档,现场最容易毁掉光路的是装配与脏污
四层各出一份,缺一层就断链。
- 光学层:单独测滤光与分光组件,出组件级的角度与波段特性记录。
- 器件层:测整机响应,出上面那最小五组的原始记录与拟合结果。
- 系统层:在可控环境光场景下测误检与漏检,出条件对照表和上限判定结论。
- 现场层:按真实安装姿态复测,出它与器件层结论的差值记录。
现场最容易毁掉光路设计的一件事,是装配公差与面形误差;紧随其后的是镜片脏污带来的透过率漂移。巡检项要写成能判定的两句话:安装基准与紧固状态按末次标定时的记录复现,超差即触发重标定;镜面污染按等级判定,等级划分与处置动作由项目内约定,不要写“保持清洁”这种无法考核的话。
把这一层思路迁移到视觉项目,只有一句话:凡是能靠照明和滤光解决的干扰,就不要留给模型。照明与滤光的效果可测、可复现、可留证,模型的可测性差得多,而且每改一次权重就要把整套判定基线重跑一遍。
最后是一条维护纪律:只要更换过任何光学件或探测器,必须重跑标定最小五组并留下记录。不重跑的后果不是当场出错,而是往后所有误判都会被归因成“算法退化”,真正的原因埋在器件层,再也没有人去看。洹拓把这条挂在器件变更单的第一行,因为它恰好是那种不写下来就一定会被省掉的步骤。