
只给两个点位和一个深度,自动挖沟要补的是哪三层
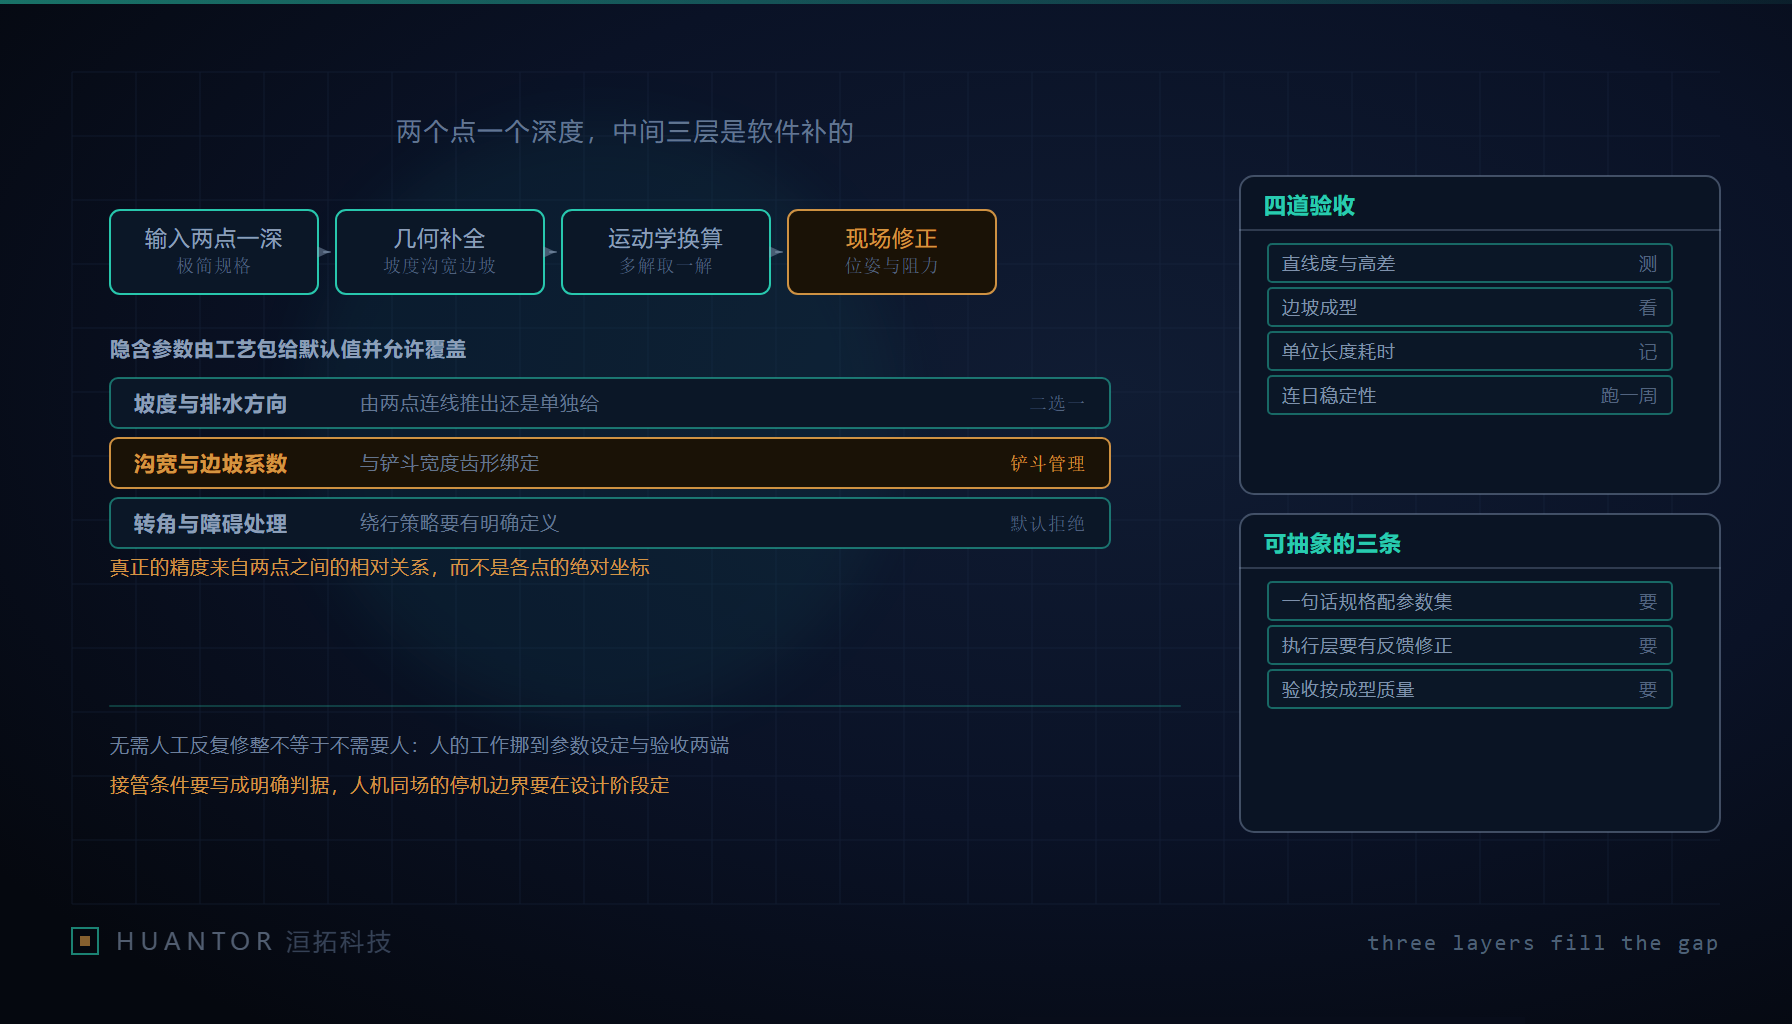
一、一句话规格背后是一组隐含参数
公开的演示里,输入只有进出水口两个点位和一个开挖深度。界面越简单,说明软件里的默认值越多。把两个点补成一条能挖的路径,至少要先定下这几项几何量。
- 沟底坡度与排水方向:是由两点连线直接推出,还是另外给一个设计坡度。两种做法在同一段沟上会得到不同的挖深分布。
- 沟宽与边坡系数:决定断面形状,也决定挖到指定深度时地表开口有多宽,进而决定对周边地面的扰动范围。
- 转角处理:路径不是直线时,角上是切掉、加圆角还是拆成两段挖。靠经验决定,就会每一段都不一样。
- 遇到障碍的处置:碰到既有管线或基础时,是绕开、停下还是改断面。这必须是一条规则,而不是一个提示框。
这些都属于隐含参数,应该由工艺包提供默认值并允许显式覆盖。工艺包在这里承担的角色,是把现场经验变成一份可复用的参数集:它要能被审计,也就是能回答“这段沟用的是哪一版工艺包”;也要能在现场被改,覆盖项要留痕、能追到是谁在什么时候改的。缺了这一层,两个点位就只是两个点位,挖出来的东西取决于当天谁在操作。
二、运动学换算层:同一目标轨迹有多解,铲斗为什么要有独立模块
从轨迹到动作不是查表能解决的。铲斗位姿与整机多关节位姿互为反解,同一段目标轨迹下,斗杆与动臂的组合动作往往存在多个可行解。取哪一解,依据应该是能耗、整机稳定性和相邻动作之间的衔接平顺,而不是“第一个算出来的那个”。这一层还要处理段与段之间的过渡,否则每一段单独看都对,连起来那条线却是抖的。
铲斗管理之所以必须是一个独立模块,理由很具体:同一个深度目标下,铲斗宽度不同、齿形不同,需要的切入力和进给节奏就不同。宽斗挖窄沟会出现挖不满,斗型与断面不匹配会出现过挖或边界不齐。不把铲斗当成一个有参数的对象,“深度”这个输入就不够——它只描述了目标,没有描述用什么去达到目标。
这也是界面上同时出现工程管理、挖机管理和铲斗管理三类模块的原因:它们分别对应作业意图、设备状态和执行末端这三件不同的事,并列摆放不是堆功能。
三、现场条件修正层:三类偏差,三种兜底
演示能成立,是因为它跳过了现场最麻烦的一层。这一层要处理三类各不相同的偏差。
| 偏差来源 | 现场表现 | 兜底方式 |
|---|---|---|
| 定位噪声与漂移 | 同一点反复测出的读数并不完全一致 | 多次测量取一致,而不是拿一次读数直接进控制 |
| 地面不平与沉陷导致机座姿态变化 | 整机基准在作业过程中会变,同一条指令对应的位置随之偏移 | 实时姿态补偿,把机座与水平的相对关系纳入解算 |
| 土质变化 | 同一下挖指令在硬土层与松土层挖出的实际深度不同 | 按阻力反馈调整进给,让实际结果回到目标断面 |
三层里最难被短视频呈现的是第三类,因为演示通常挑了一段土质均匀的沟。判断这类系统成色的地方,恰恰是条件变化时它会不会自己修正,还是照着原指令继续把错误执行完。
四、精度来自相对关系,工程管理层要留下能验收的字段
有一点值得单独说清:这类系统真正的精度来源不是单点绝对坐标,而是点与点之间的相对关系。两点之间的高差与直线度,通常比它们的绝对坐标更稳定。这也解释了“进出水口两个点”这个输入设计为什么合理——排水沟的功能要求本来就是“从进水口到出水口有一条连续下落的坡面”,它关心的正是相对关系,输入设计与验收判据同构,是好设计的共同特征。
工程管理层要落的数据,直接决定验收时有据可依还是无据可依:每段沟的实际轴线、每段的实际深度、当日的机组与操作手、异常段的标记。四样里缺任何一样,验收结论就会退化成“看上去挺直”。这四个字段的作用不是记录,是让三个月之后还能解释这段沟当时是怎么形成的。
设备状态那一层要放的是与解算有关的事实:整机当前的姿态基准、各关节的可作业范围与限位、以及这台机器此刻配的是哪一种执行末端。它和工艺包的分工很清楚——工艺包说“要挖成什么样”,设备层说“这台机器能做到什么”。两层各自独立维护,换机、换斗之后仍然能得出同一套结论;把两层写成一层,换一台设备就得把参数全部重来一遍,而且没人知道哪些值是设备相关的、哪些是工艺相关的。
五、从演示到交付要过的四道验收
| 验收项 | 可判定的说法 | 测量方法 |
|---|---|---|
| 直线度与高差 | 沿轴线的实际高差落在约定容差内,超出部分单独列出成段 | 按固定间距布设测点,逐点与设计值比对 |
| 边坡成型质量 | 断面形状与设计断面一致,无局部坍塌或欠挖 | 抽样做断面测量,并配影像留档 |
| 单位长度耗时 | 同工况下的成沟速度可复现,且随条件变化的幅度能被解释 | 按段记录起止时间,同时标注当时的土质与断面 |
| 连续多日作业稳定性 | 多日之间不出现质量随时间下降的趋势 | 把每天首段与末段的测量结果并列对照 |
后两道最容易被跳过。演示可以在几个小时内完成,交付要看的是连续多日、换人换班、土质变化之后仍然成立。把四道验收写成合同附件里的判定条款,比写成“达到同类工程水平”这类无法判定的表述要有用得多的。
六、人被挪到了两端,两个新问题,三条能带走的结论
操作手的角色从操作执行变成参数设定与异常处置,培训重点也要跟着挪:不是练手法,而是练“看懂软件给出的状态”和“如何安全接管”。接管条件必须写成明确判据,不能留给经验。比如实际断面偏离设计达到约定程度、连续若干次进给没有达到预期效果、现场出现无法归类的障碍,这三种情形各对应一种规定的接管动作。写成判据的价值在于,新人和老师傅会在同一时刻做出同一个决定,这比“提醒操作员注意安全”可执行得多。
安全侧多出两个必须先回答的问题:人机同场时的停机边界由谁定义、超出到什么程度必须停;软件判定与人工判断冲突时以谁为准,以及被推翻的那一方如何留下记录。第二个问题在没有书面规则时最容易出问题,因为现场两边都认为自己是对的,而事后再找依据往往只有一方有记录。
把这套做法抽象给其它工业 AI 项目,三条结论可以直接用:一句话规格必须配一个可覆盖的参数集,否则所谓简化只是把信息删掉了;执行层要有反馈修正而不是开环,否则环境一变结果就飘;验收按成型质量而不是按“看起来自动化”,否则验收结论无法复现。
最常见的一处误读,是把“无需人工反复修整”读成“不需要人”。实际情况是人的工作从过程中被挪到了两端——前端的参数设定与后端的验收判定。工作量没有消失,只是换了位置,也换了技能要求。洹拓做工业现场项目时会把这句话放进第一次沟通,因为客户真正要调整的是岗位安排和培训内容,不是对设备的期待。